01 / SOFTWARE
PCB智能缺陷检测系统
承接客户已有AOI/AVI数据,进行缺陷复判,输出板级结果与缺陷证据,为质量追溯及机器人任务提供依据。
- 缺陷复判
- 板级结果
- 缺陷证据
- 质量追溯
- 任务传递
对接现有数据,支持分阶段部署
PCB INSPECTION · ROBOTIC SORTING
面向PCB制造企业,提供智能缺陷复判、轮式自主供板、桌面双臂贴标与分检一体化解决方案。
上海知行视域科技有限公司
01 / PRODUCTS
承接已有检测流程,让缺陷结果
进入机器人分检作业。
承接客户已有AOI/AVI数据,进行缺陷复判,输出板级结果与缺陷证据,为质量追溯及机器人任务提供依据。
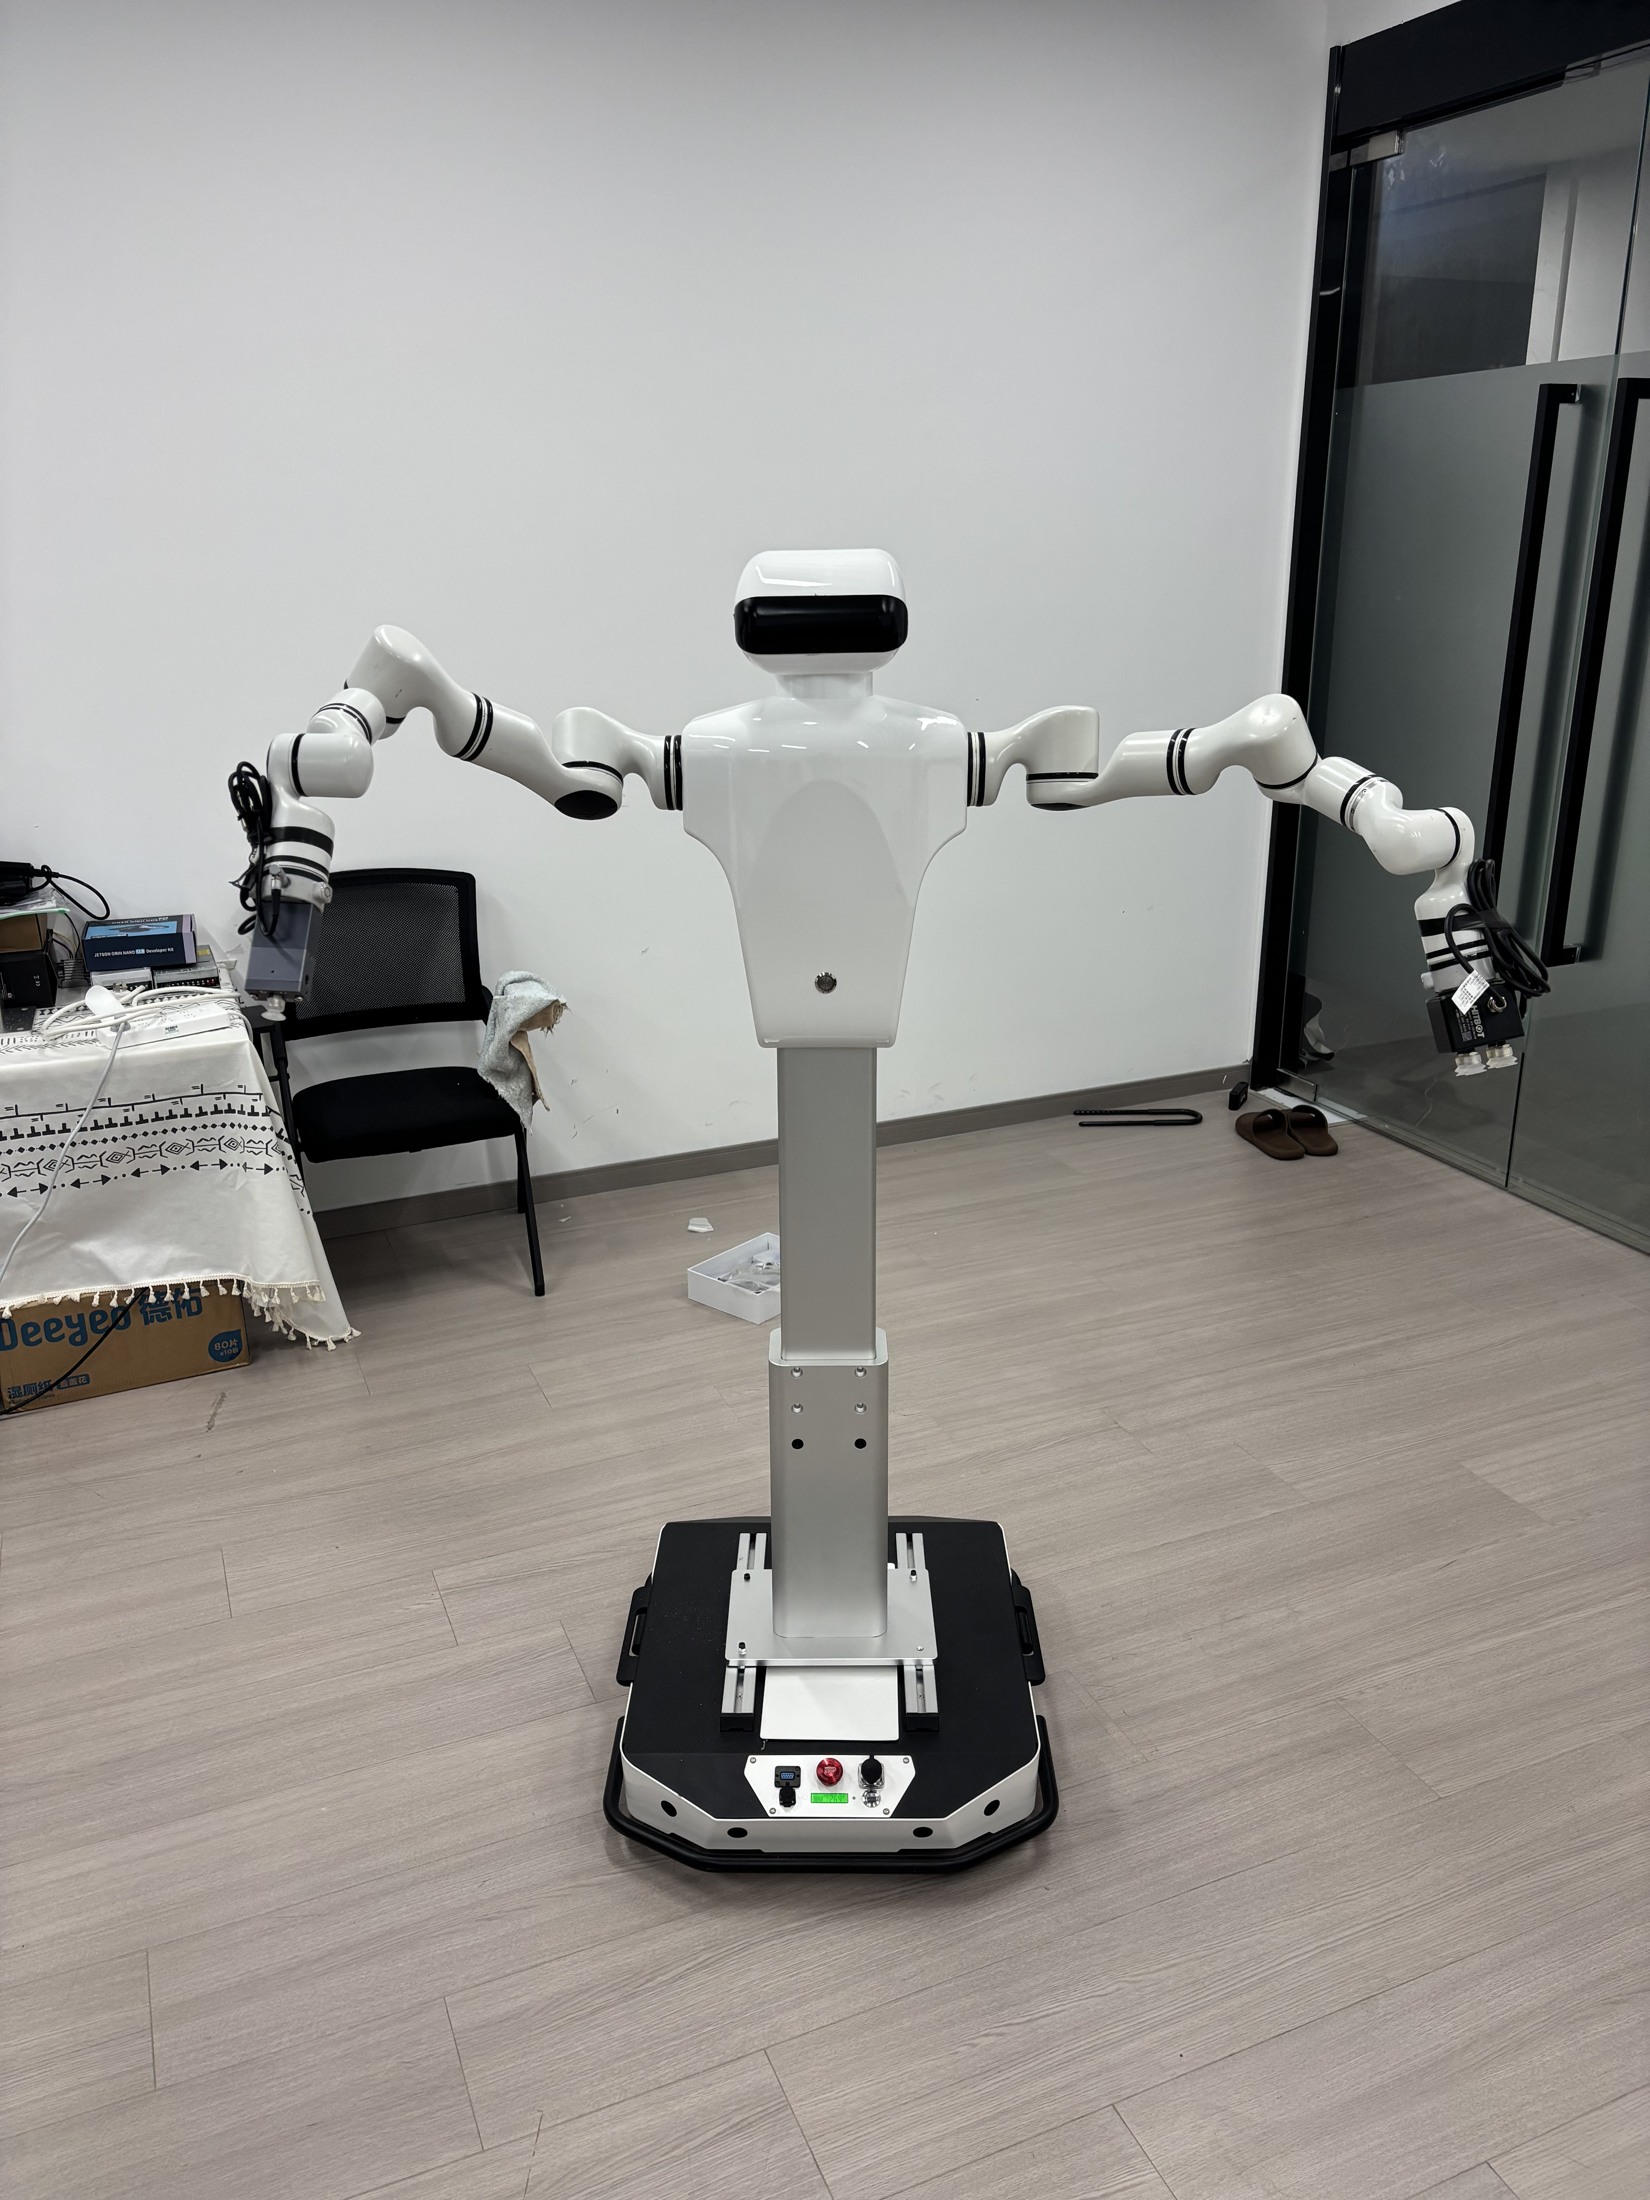
桌面双臂机器人承担来料定位、抓取、缺陷贴标、翻面和OK/NG分检;轮式机器人面向自主取板、移动配送及多工位供料协同。
02 / CAPABILITIES
数据、团队与整机研发
构成协同系统的技术基础。
精确统计:201,470,216个
精确统计:4,296,126条
覆盖历史业务产品目录
与正式材料业务口径一致
算法与机器人研发协同
桌面双臂 · 轮式双臂
数据规模依据正式申报材料的历史数据统计口径;逻辑候选项不等于独立图片数量。客户数据使用遵循授权范围,不代表公司独占历史数据所有权。
03 / ENGINEERING
围绕PCB作业需求
完成软硬件集成与整机装配。
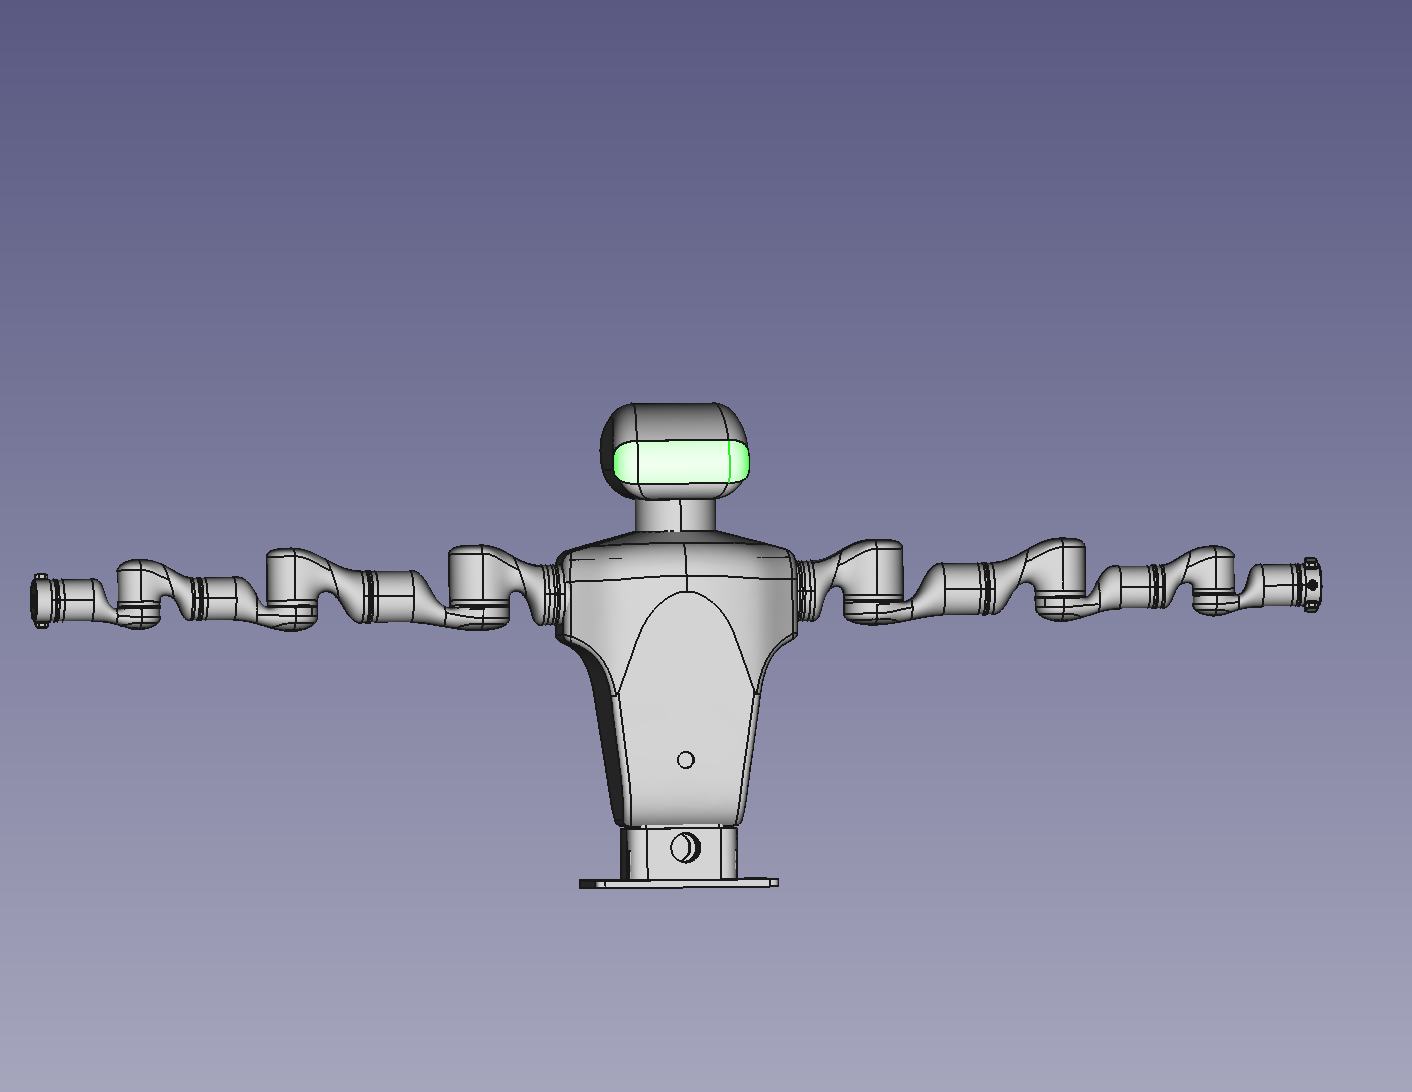
基于历史缺陷任务,完成贴标、翻面与分类作业。
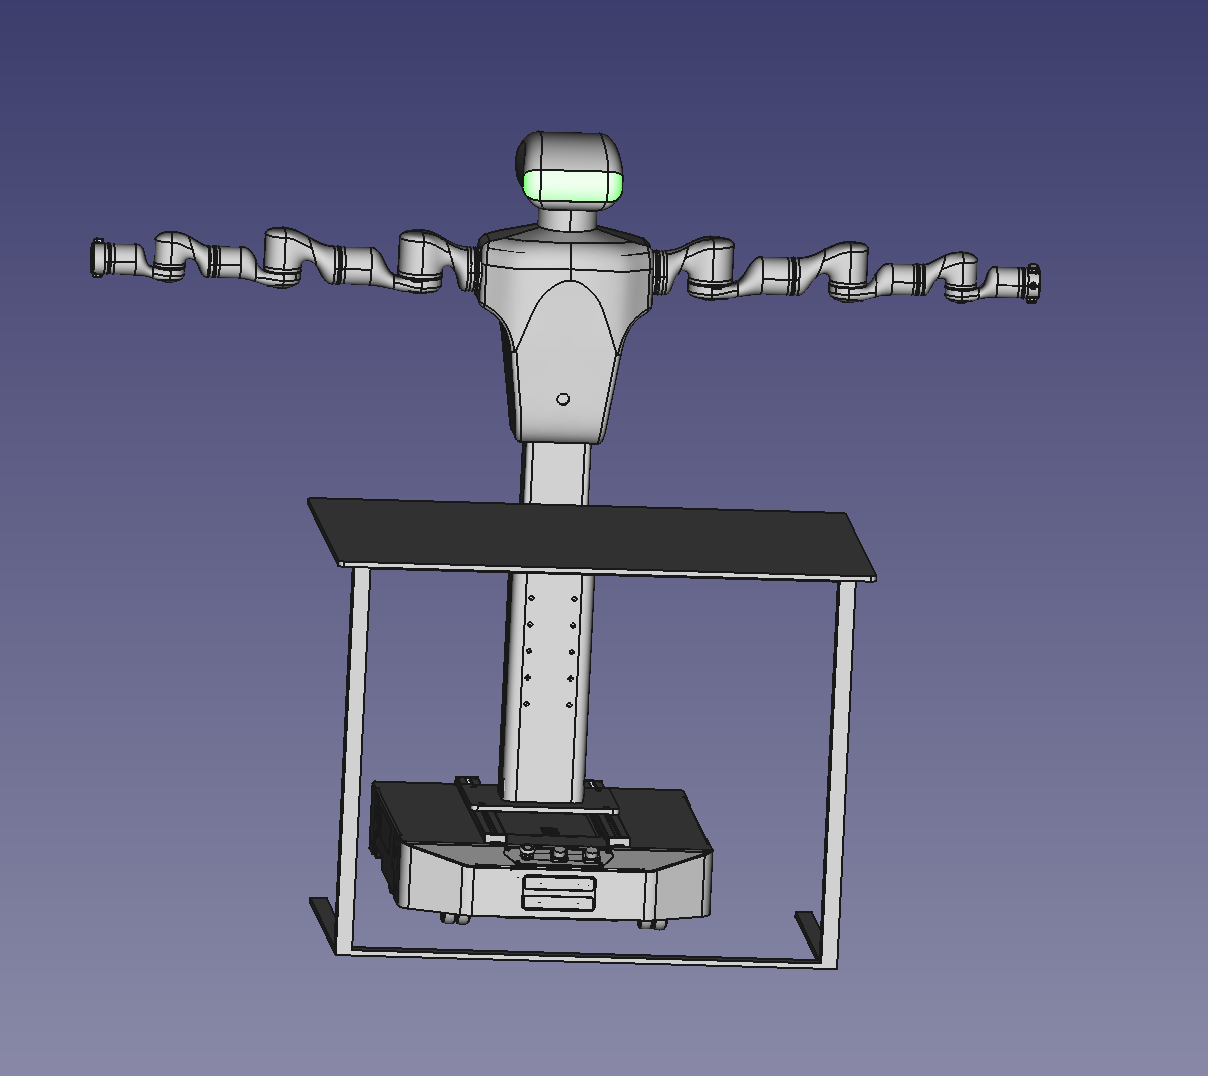
面向移动配送、自主取板及多个桌面工位供料。
机械设计 · 结构与外观 · 电气设计 · CNC加工 · 3D打印 · 整机装配
CNC T6061铝合金,亮银色喷砂
3D打印 白色类ABS光敏树脂,精细打磨与喷漆
04 / WORKFLOW
六步联合作业
串联数据、供料与桌面处理。
承接现有检测设备结果
输出缺陷判断与证据
生成与传递分检任务
自动接口 · POC自主取板与移动配送
联合验证 · POC双臂执行板级作业
桌面链路已验证留存桌面作业记录
桌面记录已验证桌面贴标、翻面、分检与作业记录已验证;自动接口、轮式供料及多工位协同仍处于POC联合验证阶段。
06 / ABOUT VIA
上海知行视域科技有限公司
面向PCB制造行业的智能缺陷检测软件与机器人分检系统提供商。
核心团队由3名博士、2名硕士组成,围绕缺陷复判、双臂操作与移动供料开展产品研发。现已形成桌面与轮式两种机器人整机,正推进POC试点与系统联合验证。
07 / CONTACT
欢迎就产品、试点验证及合作方案与我们联系。